← Back to Solutions

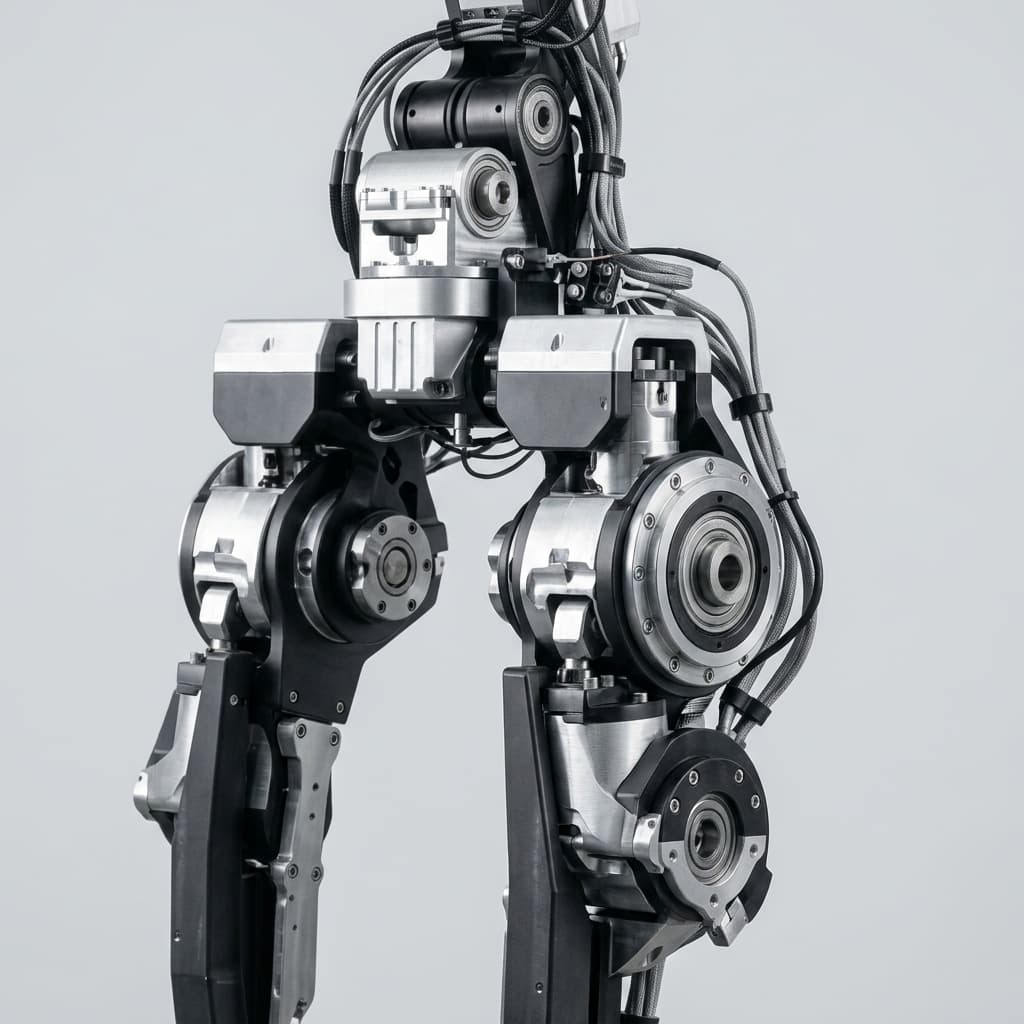
Upper-Limb Dexterity Joint Systems

Application path for arm, elbow, and wrist joint assemblies prioritizing precision, bandwidth, and compact packaging.
Target Buyer:Teams focused on end-effector precision and robust arm-axis integration.
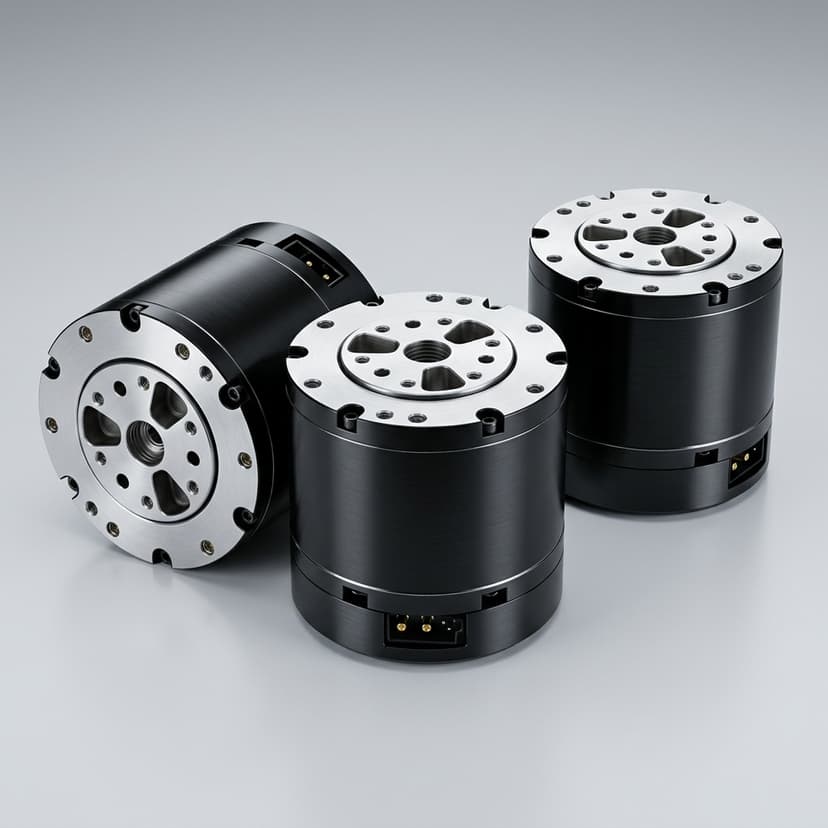
Humanoid Robot Arm 6dof Joint Actuator Assembly

Solution Highlights

  • Precision-oriented architecture for manipulation tasks
  • Low-backlash and feedback integration emphasis
  • Clear validation workflow for repeatability targets

Common Use Cases

  • Humanoid shoulder/elbow/wrist joint clusters
  • Dexterous manipulation and teleoperation modules
  • Advanced arm retrofit programs

Implementation Focus

  • Backlash/stiffness target by axis function
  • Encoder and control-loop compatibility
  • Mechanical stack-up and envelope constraints
  • Cycle repeatability under mixed loads

Application Evaluation Matrix

Evaluation MetricTypical RangeBuyer Relevance
Repeatability targetProgram-defined by application tolerancePrecision tasks require stable repeatability over time.
Backlash and stiffness stabilityMaintained under defined load conditionsCore driver for manipulation quality.
Joint envelope utilizationOptimized for DOF densityEnvelope efficiency enables more capable arm kinematics.

RFQ Preparation Checklist

  1. Axis function and required precision target
  2. Joint envelope and mounting constraints
  3. Control update rate and sensing architecture
  4. Load profile and safety margin requirements
  5. Sample acceptance and repeatability criteria

Risk and Mitigation

  • Precision degradation after pilot cycles: Set measurable repeatability checkpoints across incoming, in-process, and outgoing inspection.
  • Interface mismatch between motor/reducer/sensor stack: Freeze interface revision and validate with integrated stack test before PO.
  • Unclear acceptance definition across teams: Align engineering and procurement acceptance evidence in writing before sample run.

Recommended Products

Humanoid Robot Arm 6dof Joint Actuator Assembly

Buyer FAQ

Can you support arm-axis customization for proprietary designs?

Yes. We support customized interface, packaging, and integration review with DFM guidance.

How should we define precision acceptance?

Use measurable criteria (repeatability/backlash/stiffness under load) tied to your use-case targets.

Can this be supplied in pilot and MP batches?

Yes. We support staged supply with documented transition controls.

Related Resources

Execution Follow-Up Links

Inquiry Email

[email protected]

Open email app

Send target torque/speed, quantity, and destination for faster RFQ response.

WhatsApp

+86 18857971991

Direct technical discussion with our engineering team.